Notas del desarrollo, de septiembre a octubre de 2026
Detrás de la obra
Empecé La Argentina sumergida queriendo ver el relieve que el agua tapa en los mapas. De ahí salió el terreno en 3D y, más adelante, el descenso entre animales del Mar Argentino. Estas notas siguen el trabajo desde los datos de partida hasta las pruebas en Blender.
01. La primera pregunta
Mirar lo que queda bajo el agua
Para mostrar ese fondo, primero tuve que averiguar qué se sabe de él. Reuní datos de profundidad, registros de especies, actividad pesquera y áreas protegidas. Entran en un mismo mapa, pero tienen orígenes y alcances distintos. Registrar un animal no es medir el terreno.
El primer terreno terminaba en paredes rectas. Eran los bordes del archivo, pero parecían parte del fondo marino. Lo resolví agregando el relieve de GEBCO alrededor del recorte, y después ajusté la costa y la cámara.
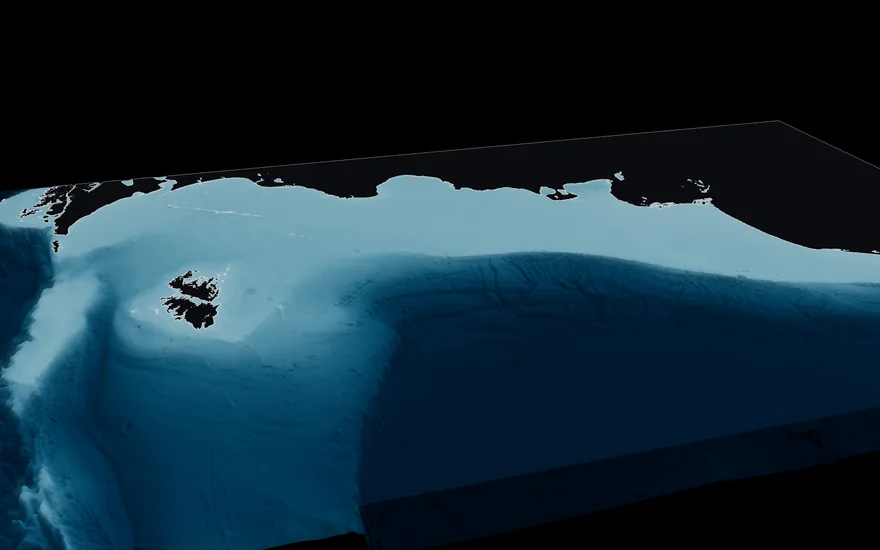
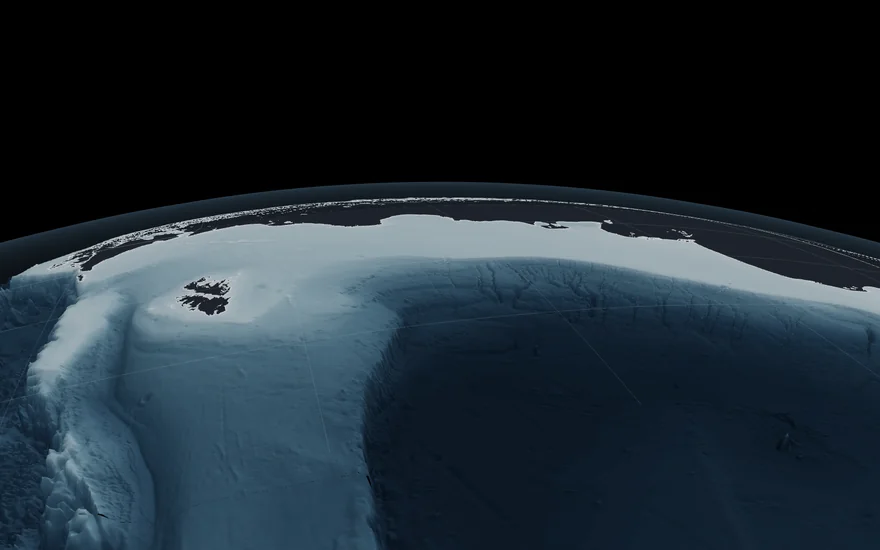
Para el descenso quería poder moverme entre relieves distintos, y por eso el escenario tiene repisas y pasos laterales. También quería cruzarme con animales en movimiento. En las primeras pruebas estaban demasiado juntos y apenas cambiaban de lugar, aunque ya movieran las aletas.
02. Las fuentes
De dónde salen los datos
El fondo, la ubicación de los animales y sus cuerpos salen de fuentes distintas. Una grilla de profundidades da forma al terreno, los registros de observación y de colección documentan las especies, y para modelar un cuerpo hacen falta imágenes y descripciones anatómicas.
- La forma del fondo
- GEBCO_2026, elaborado en el marco de la IHO y la IOC, da elevaciones y profundidades. Su grilla combina mediciones y estimaciones. La capa TID dice qué tipo de fuente tiene cada celda, no todas las exploraciones hechas.
- La presencia de las especies
- OBIS reúne registros de instituciones y campañas. Los filtré por región y conservé sus referencias. Un registro dice que una especie se documentó en un lugar. La cantidad de registros no es la cantidad de animales.
- El nombre y el ambiente
- WoRMS permite contrastar nombres aceptados y sinónimos. Completé las fichas con publicaciones de INIDEP, CONICET y otras instituciones, según la especie, y revisé por separado presencia regional, profundidad y hábitat. Esa revisión es mía, no una certificación de esas instituciones.
- Las referencias para modelar
- Catálogos de la FAO, láminas históricas y fotografías con licencia identificada dan contornos y rasgos anatómicos. Una foto de costado no muestra el ancho de un cuerpo. Lo que reconstruí, los colores aproximados y lo que tomé de especies emparentadas está en las fichas de procedencia.
La investigación incluye también límites del IGN y el SHN, áreas protegidas de la cartografía oficial y actividad pesquera aparente de Global Fishing Watch, con métodos y alcances distintos. Las señales de los barcos, por ejemplo, no miden capturas. No todas esas capas están en la entrada actual. El inventario y las transformaciones están en Fuentes y método.
Un registro puede ubicar a una especie en la región sin decir a qué profundidad estaba, y aunque se sepa la profundidad del fondo, el animal pudo estar nadando mucho más arriba. Las fichas separan esos casos de las posiciones que elegí para mostrar los modelos.
03. Del dato a la superficie
Construir el relieve
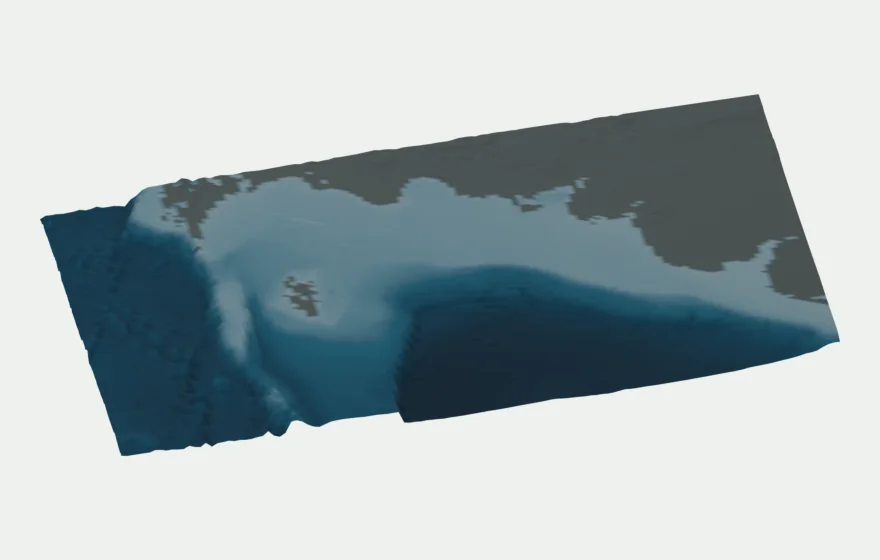
Con scripts, programas cortos que repiten siempre la misma transformación, recorto la grilla y la convierto en una imagen donde el color de cada píxel guarda una altura. El navegador lee esos valores y construye el terreno.
- FuenteGrilla GEBCOUbicación y altura
- PreparaciónMapa de alturasRecorte y codificación
- GeometríaMalla de triángulosLa altura mueve los vértices
- LecturaLuz y colorProfundidad visible
Cada altura mueve un punto de la malla. A la escala del mapa entero, el talud se distingue mejor si amplío la altura respecto del ancho, y la obra indica esa exageración. La luz hace visibles las pendientes. Más triángulos suavizan la superficie, pero no agregan detalle a los datos de origen.
04. La llegada y el lanzamiento
Del globo al barco, del barco al agua
Quería que el descenso empezara en un barco. Primero se ve la Tierra entera y, con el scroll, aparece la Argentina y la cámara se acerca al mar hasta la cubierta. De ahí entra al hangar, donde espera el robot.
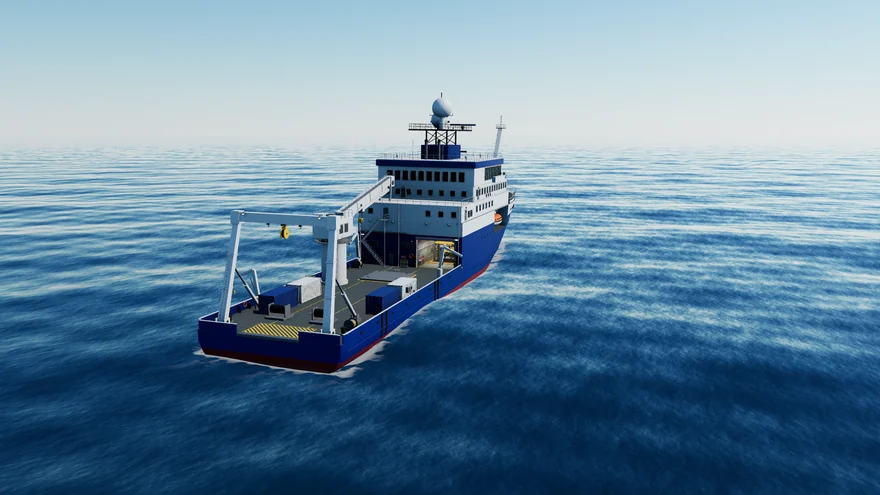
La cámara rodea el casco por la popa y cruza la puerta del hangar. Ajusté las curvas del recorrido para que pase por las aberturas sin atravesar el barco y para que el robot quede a la vista al entrar.
Un barco que se puede mirar de cerca
El barco toma como referencia el buque Falkor (too), del Schmidt Ocean Institute. Lo construí con scripts en Blender, con el casco separado del puente, las grúas y el hangar. Como la cámara pasa cerca, también trabajé el interior, con barandas, puertas y conductos que desde el globo serían unos pocos píxeles.
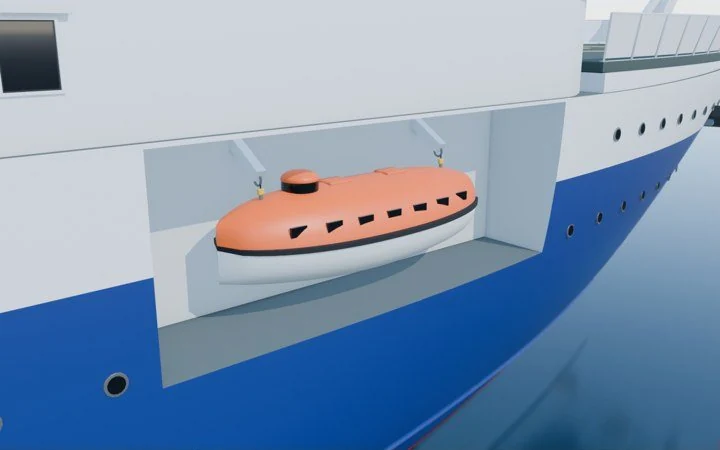
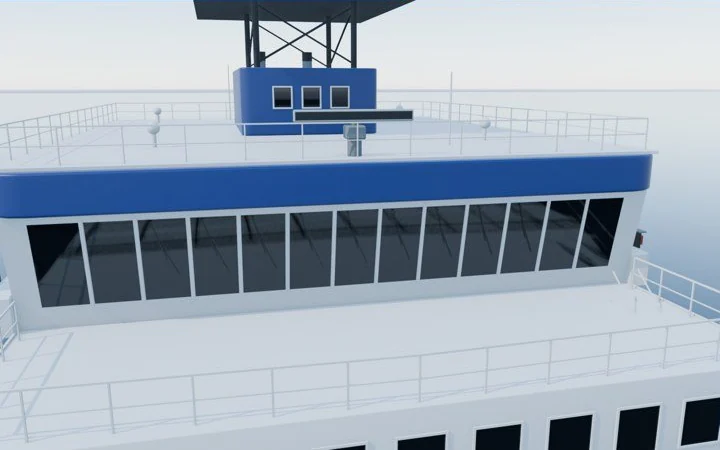
Vistas de control en Blender del 28 de septiembre, recortadas del archivo del taller.
La luz del hangar está calculada en Blender y guardada en texturas, lo que se llama horneado. Así el navegador muestra los rebotes de las luminarias y la claridad de la puerta sin calcularlos en cada cuadro. Al entrar desde la cubierta, la exposición se adapta al interior.
El robot y el pozo de lanzamiento
El robot cuelga sobre una abertura que atraviesa el casco hasta el mar, el moonpool. Está basado en SuBastian, con bastidor abierto, flotación amarilla, propulsores y equipos de observación y muestreo. Es un ROV, un vehículo que se maneja a distancia desde el barco. El cable umbilical le lleva energía y comunicaciones, según las preguntas frecuentes sobre ROV del Schmidt Ocean Institute.
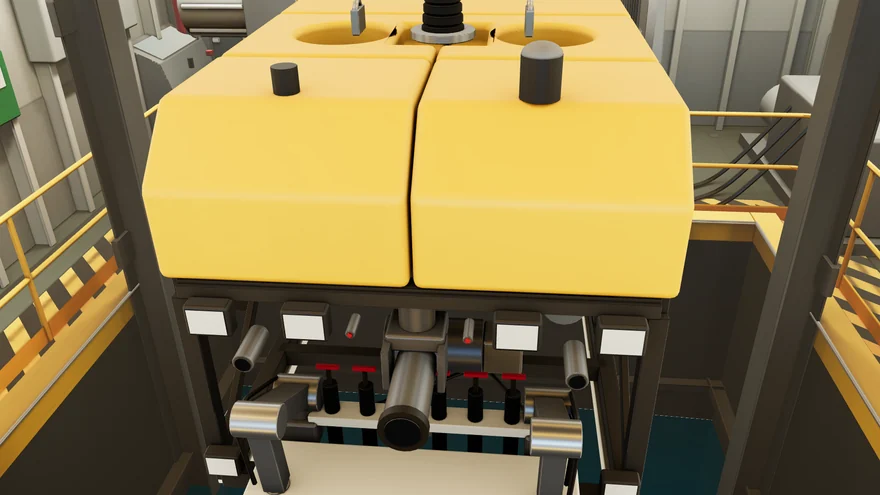
Durante el lanzamiento, el robot baja con su soporte por las guías y el cable visible se alarga. La cámara lo sigue desde atrás. Al cruzar el agua, lo sumergido pierde contraste y color, y un fundido lleva a la inmersión.
En la primera prueba, vista desde arriba, los travesaños del soporte tapaban el robot. Alejé un poco la cámara para que se vieran el frente, los brazos y el cajón de muestras. Mientras está a bordo, el robot acompaña el balanceo del buque.
El barco y el robot no llevan nombre ni logotipos. Están basados en esos equipos, con una distribución adaptada al recorrido. La llegada, los movimientos y su duración los decidí yo, y no reconstruyen una campaña científica ni una ruta real del buque.
En el hangar podés elegir cómo seguir. El botón Lanzar el robot abre la inmersión libre, y Bajar deslizando sigue un perfil del fondo con el scroll.
05. Fotografías de Talud Continental IV, 2025
Lo que vio la expedición
El ROV SuBastian tomó estas fotografías durante la campaña Talud Continental IV, en 2025. Cada nombre se atribuye a la fuente que identificó la imagen.
Pulpo telescopio
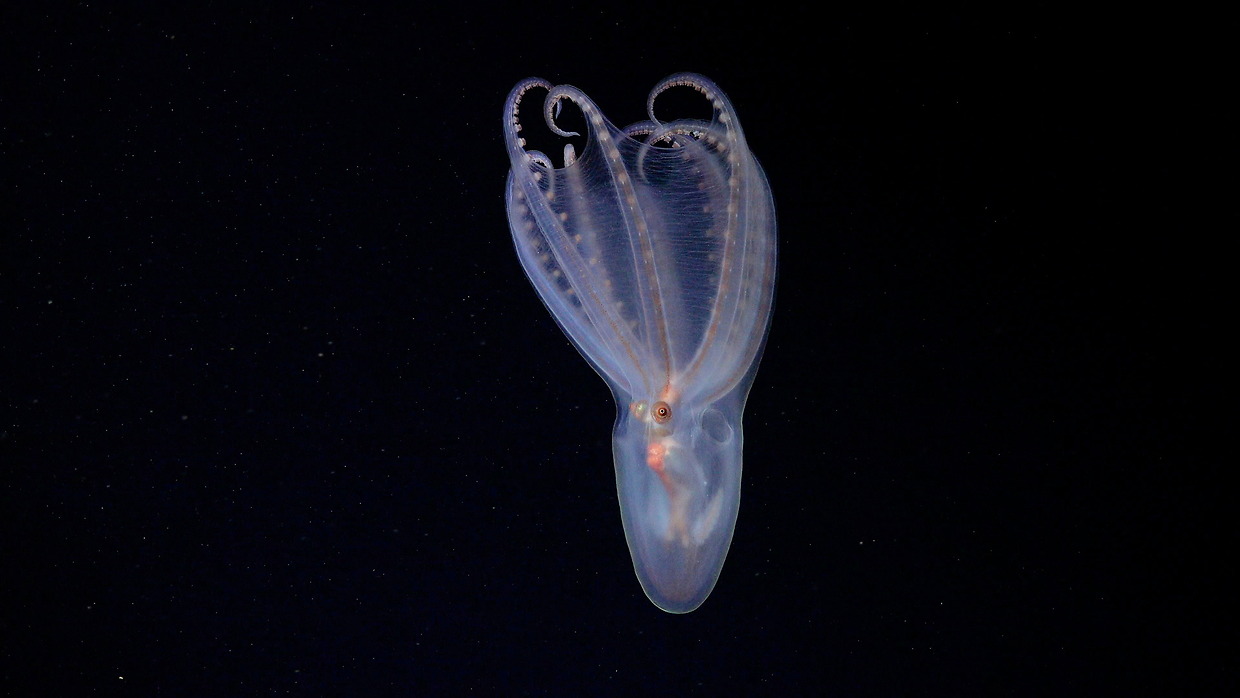
Amphitretus sp., según CONICET.
Foto del ROV SuBastian, Schmidt Ocean Institute, con licencia CC BY-NC-SA 4.0. Original en el archivo de fotos del Schmidt Ocean Institute. Ampliar.
Loki
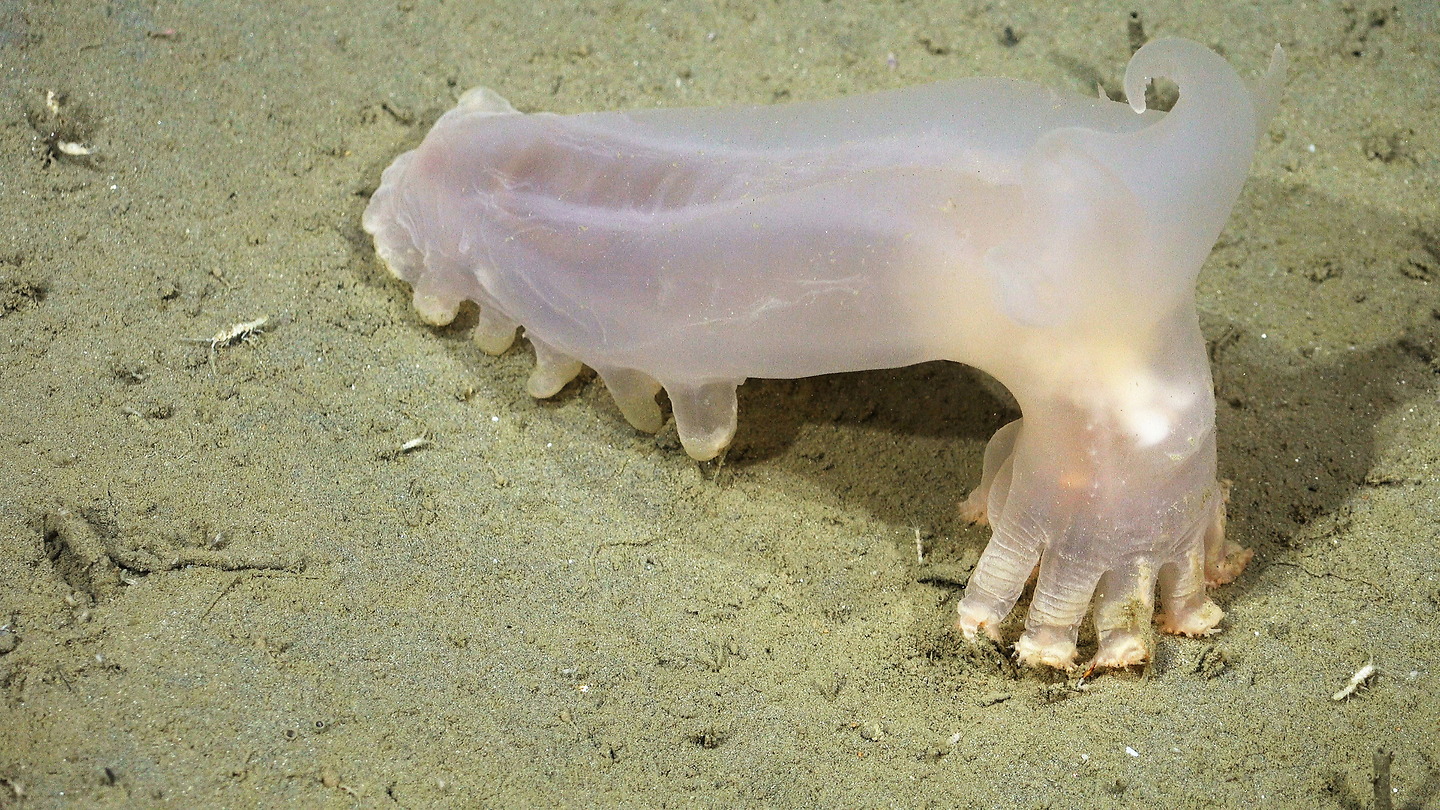
Peniagone sp., según Schmidt Ocean Institute.
Foto del ROV SuBastian, Schmidt Ocean Institute, con licencia CC BY-NC-SA 4.0. Original en el archivo de fotos del Schmidt Ocean Institute. Ampliar.
Marginela
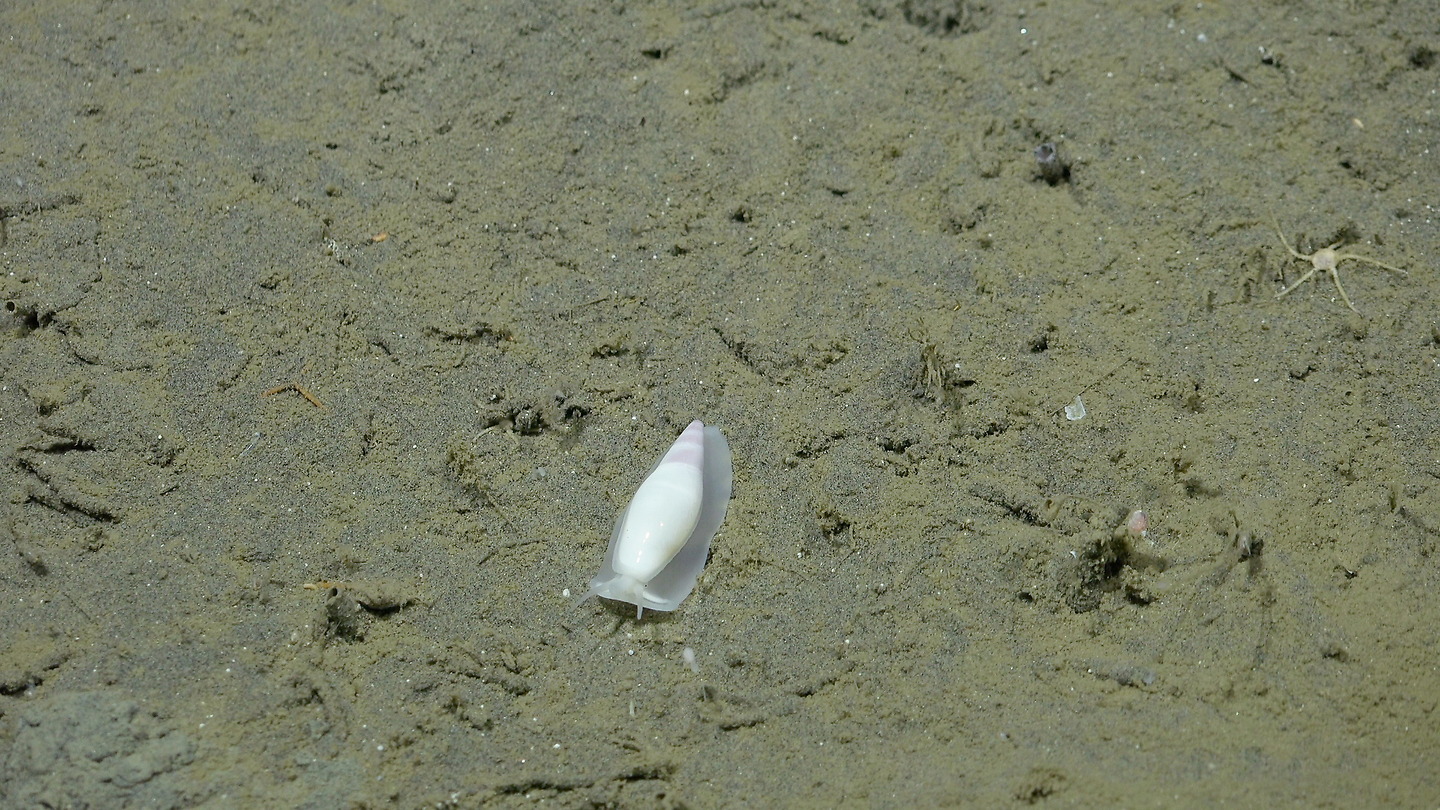
Volvarina abyssalis, según Valeria Teso y Guido Pastorino, en una ficha VocAr del CONICET.
Foto del ROV SuBastian, Schmidt Ocean Institute, con licencia CC BY-NC-SA 4.0. Original en el archivo de fotos del Schmidt Ocean Institute. Ampliar.
Loki es un apodo informal, y sp. indica que no se precisa la especie. Las fotos documentan encuentros de la campaña, sin asignarles una posición en el escenario de la obra. La fecha exacta y la profundidad de cada toma siguen sin confirmarse.
Las fotos están completas, sin recortes ni retoques. Para pantallas chicas hay copias de 640 px en WebP, y el enlace Ampliar abre el JPEG recibido, sin recomprimir. Créditos, fuentes y archivos.
Si llegaste desde la visita, podés retomarla en su pestaña. Ir al inicio de la obra.
06. El entorno en Blender
Diseñar un lugar por el que bajar
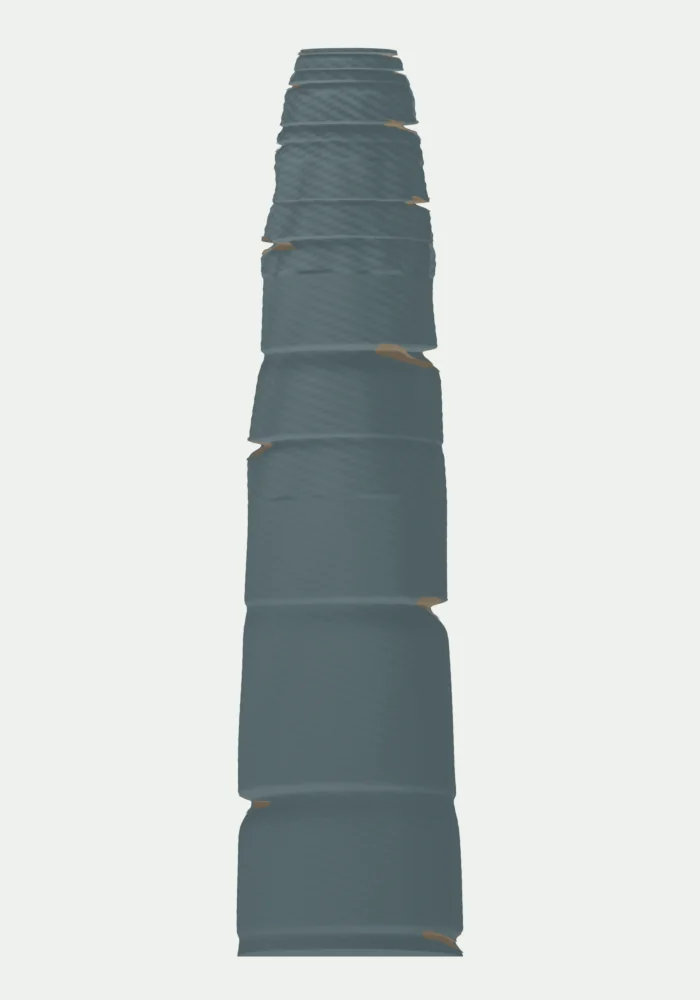
Para la inmersión libre elegí un espacio con forma de columna, que se recorre hasta los 4.000 m. Podés bajar junto a la pared o moverte a los costados para rodear una repisa. La forma la diseñé para la obra y no reproduce un pozo relevado del Mar Argentino. En Blender se puede mirar desde afuera, como en la imagen.
 0 m
1.000 m
2.000 m
4.000 m
De la superficie al piso
El recorrido está dividido en seis franjas, de 0 a 50, de 50 a 200, de 200 a 500, de 500 a 1.000, de 1.000 a 2.000 y de 2.000 a 4.000 m. Organizan la experiencia y no son escalones naturales del fondo.
La pared continua es azul gris. Las piezas ocres sobresalen hacia el espacio por el que se baja y forman repisas, entrantes y cambios de pendiente. El corte frontal deja ver cuánto lugar queda para pasar.
La imagen reúne todos los tramos. Durante el recorrido, el navegador carga sólo los cercanos a la cámara. El corte no incluye el agua, los apoyos para la fauna, los bancos de estrato ni la cobertura del suelo, que se agregan al abrir la escena.
Las tres vistas de detalle que siguen conservan las proporciones de cada pieza.
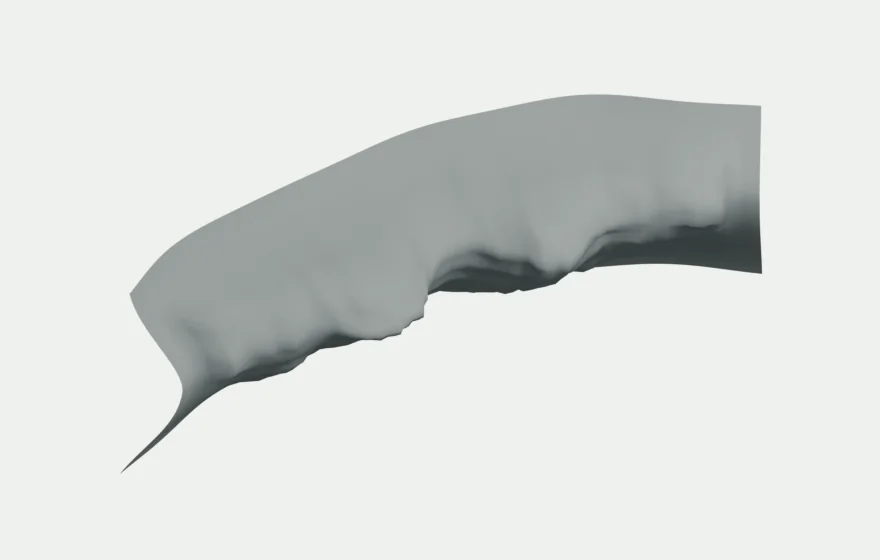
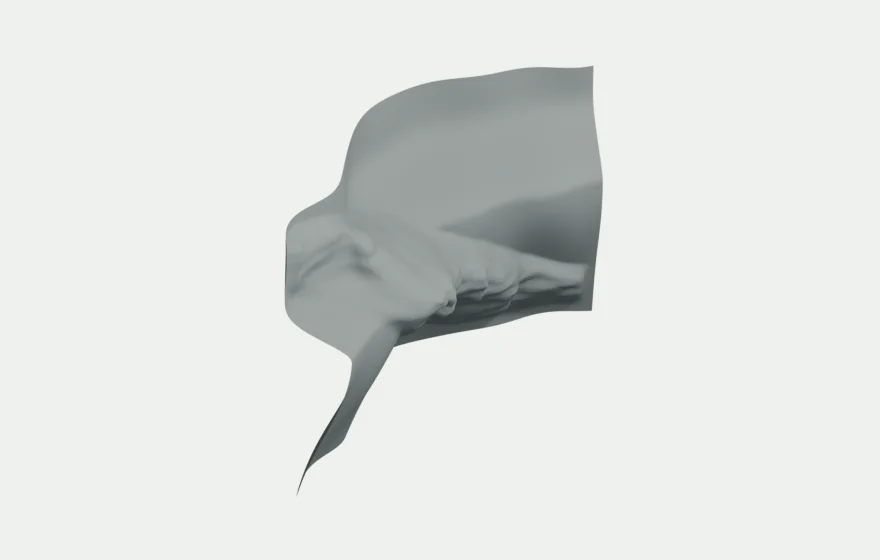
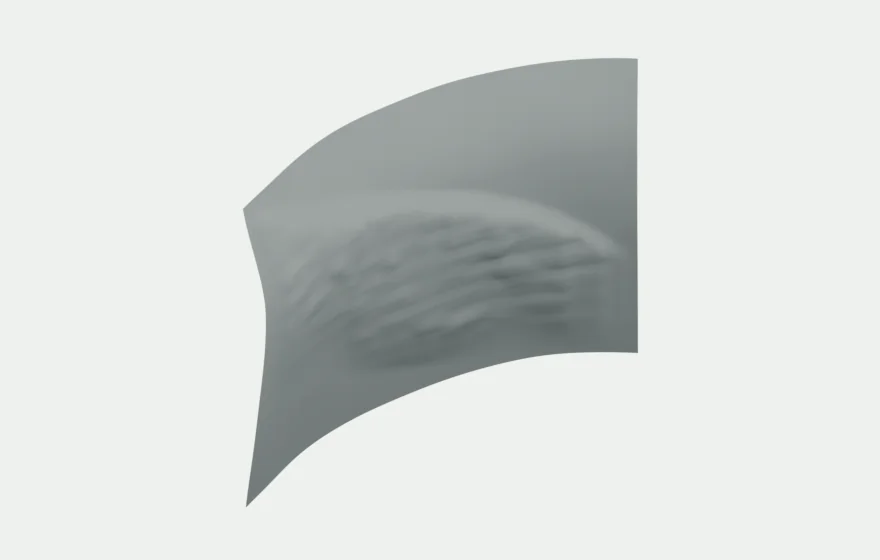
Piezas de las franjas de 0 a 50, de 200 a 500 y de 2.000 a 4.000 m, cada una en su encuadre y sin comparar tamaños. Son formas diseñadas, no geología.
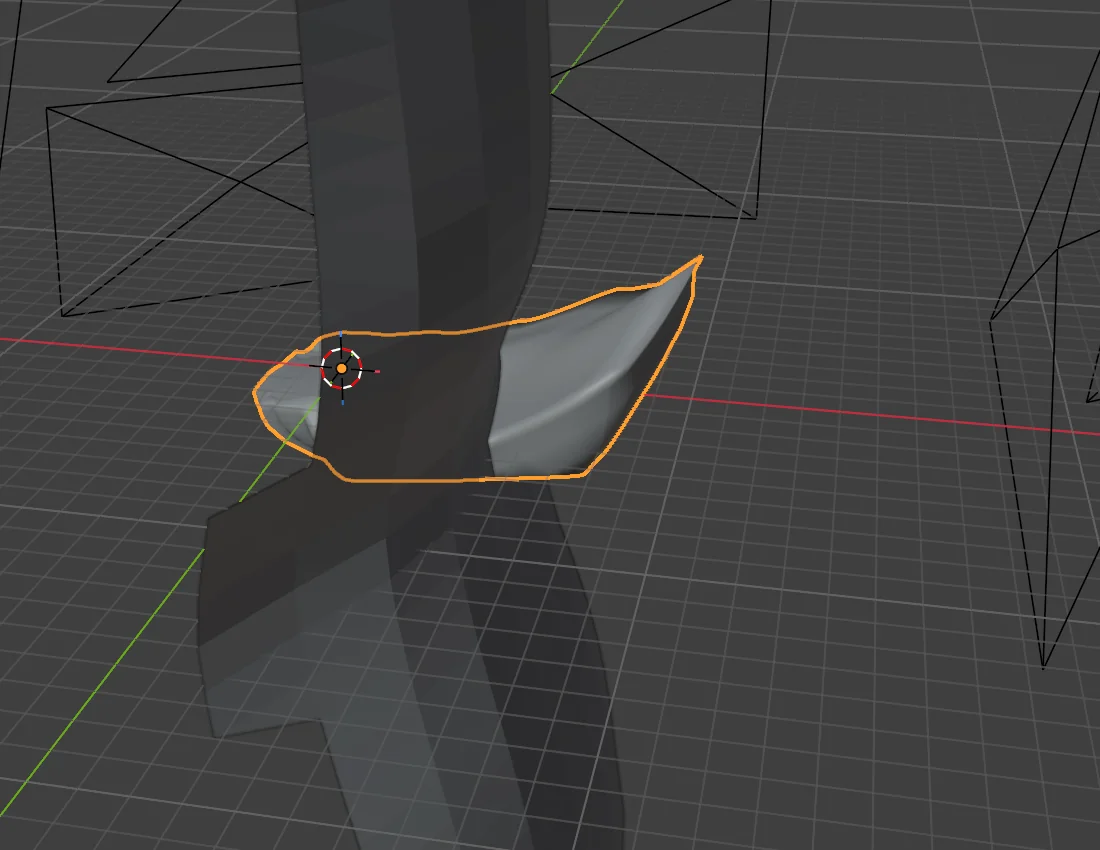
Una repisa que sobresale demasiado corta el camino. Por eso, además del aspecto, reviso el espacio que deja para pasar y la unión con la pared, como en esta captura de Blender.
Las texturas y las rocas pequeñas dan detalle al suelo cuando la cámara se acerca. Las distribuí como parte del diseño y no son un sedimento medido en ese lugar.
El perfil de Bajar deslizando
Bajar deslizando parte de una línea de profundidades de GEBCO, desde la costa de Mar del Plata mar adentro. El gráfico la muestra con distancia y profundidad en ejes lineales.

En Bajar deslizando, cada franja ocupa el espacio que necesitan sus textos y animales. Suavizo la línea y limito las subidas más abruptas para que se pueda seguir el fondo con el scroll. Por eso el perfil que recorrés tiene sus propias escalas, declaradas en pantalla. Esos ajustes no agregan mediciones a GEBCO.
07. El taller de fauna
Ocho animales, problemas distintos
Los animales tenían que verse bien de cerca y desde abajo. Algunas versiones funcionaban de perfil, pero al girarlas quedaban planas o se notaban las uniones entre piezas. En Blender generé la geometría con scripts y revisé cada cuerpo desde varios ángulos antes de ajustar materiales y movimiento.
Estas vistas salen de los archivos de la obra, con una luz que deja ver las formas. Cada animal tiene su encuadre, así que los tamaños de las imágenes no comparan tallas.
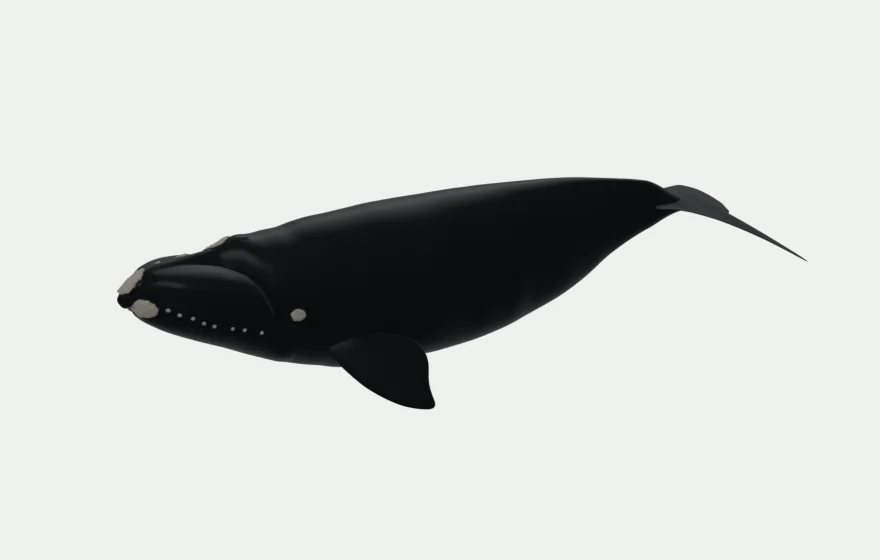
Ballena franca austral
Eubalaena australis
Para la cabeza y la cola usé el perfil de una lámina de la FAO y una foto aérea de Chubut. Armé la cabeza con secciones de distinto ancho para formar el rostro y el arco de la boca. Las callosidades tienen volumen sobre la piel.
Las referencias son de individuos distintos, así que el modelo no retrata a una ballena identificada. La talla con que la muestro y el ciclo de nado los elegí yo.
Referencias y supuestos de la ballenaPingüino de Magallanes
Spheniscus magellanicus. Seguir una banda alrededor del cuerpo.
Rehice el pingüino después de una primera versión. Las bandas del pecho y de la cabeza siguen contornos de fotografías. El punto donde se encuentran sobre el vientre se ve recién al girar el modelo. De perfil podía pasar inadvertido.
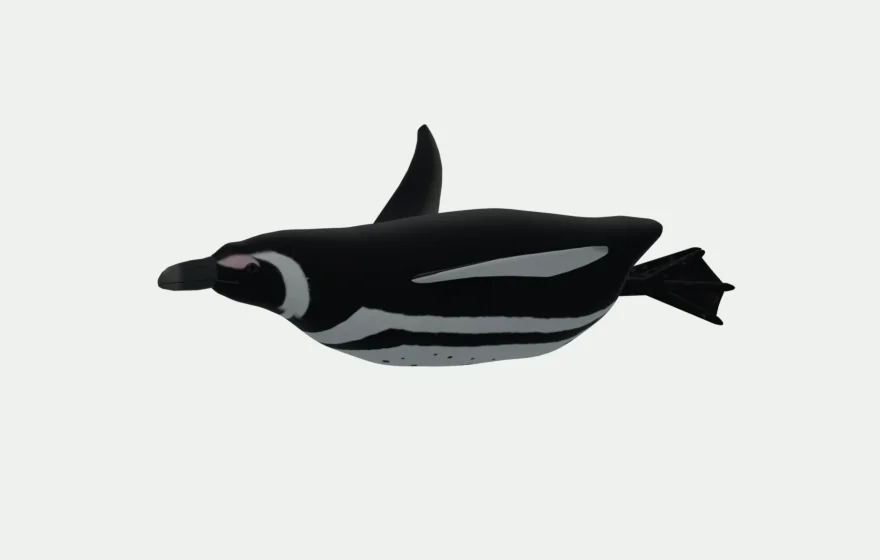
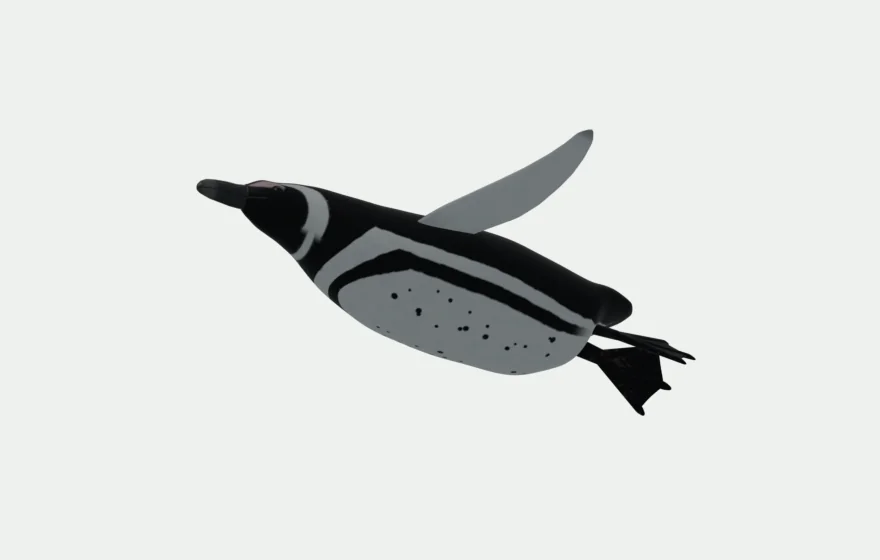
Vistas actuales del mismo modelo y pose, del 3 de octubre. No son etapas.
Las marcas son del pingüino de Magallanes. Para la silueta en nado usé también una referencia de pingüino de Humboldt. Esa comparación y la frecuencia ilustrativa del aleteo están en las fuentes del modelo.
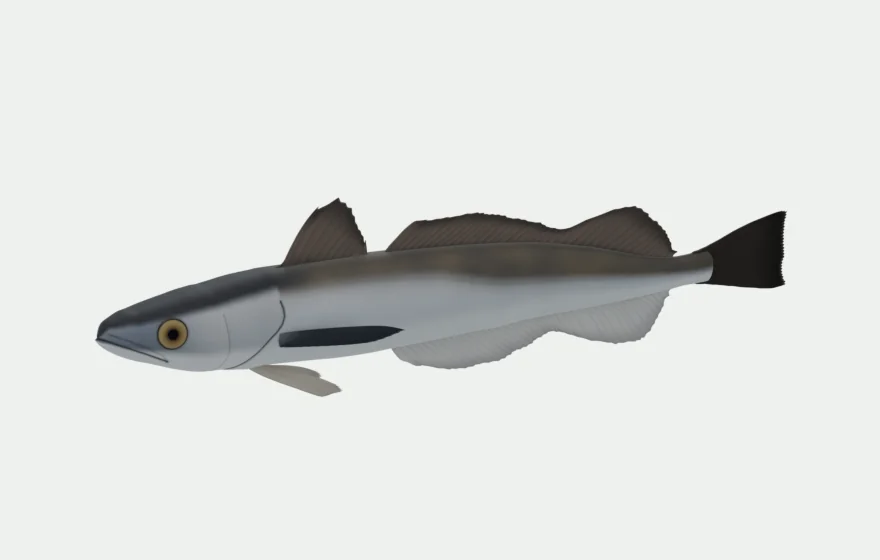
Merluza argentina
Merluccius hubbsi
La lámina del catálogo Hakes of the World, de la FAO, dio las proporciones del perfil y la ubicación de las aletas. El modelo distingue la mandíbula, el opérculo y las dos dorsales.
La lámina muestra a la merluza de costado, así que reconstruí el ancho del cuerpo. El plateado lo da el material de la superficie. Dejé afuera las escamas en relieve porque la malla no las representaba bien.
Referencias y supuestos de la merluza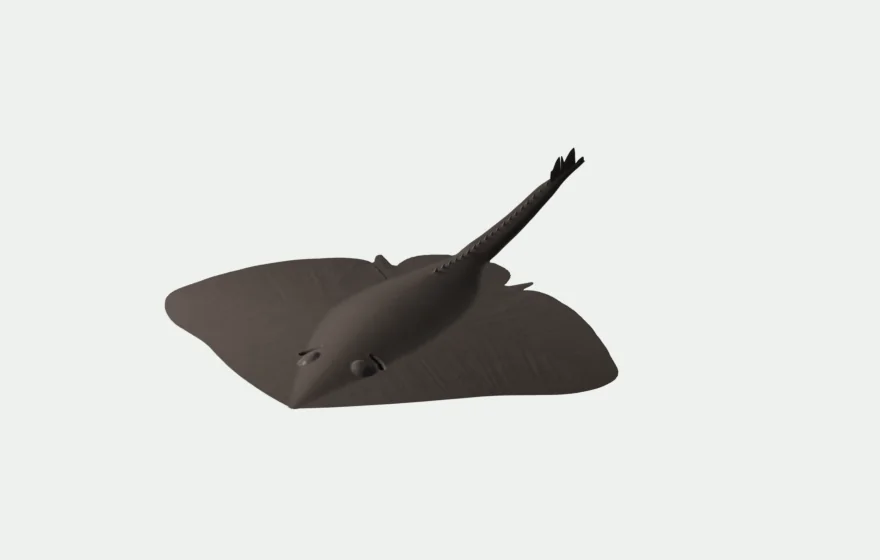
La forma de una raya
Bathyraja griseocauda
El disco y la cola son una misma superficie. La malla sigue el contorno visto desde arriba, gana espesor en el centro y se afina hacia los bordes. Las referencias de la parte ventral completan lo que esa vista no muestra.
El contorno sale de referencias de la especie. El espesor y la ondulación al nadar son aproximaciones mías.
Referencias y supuestos de la raya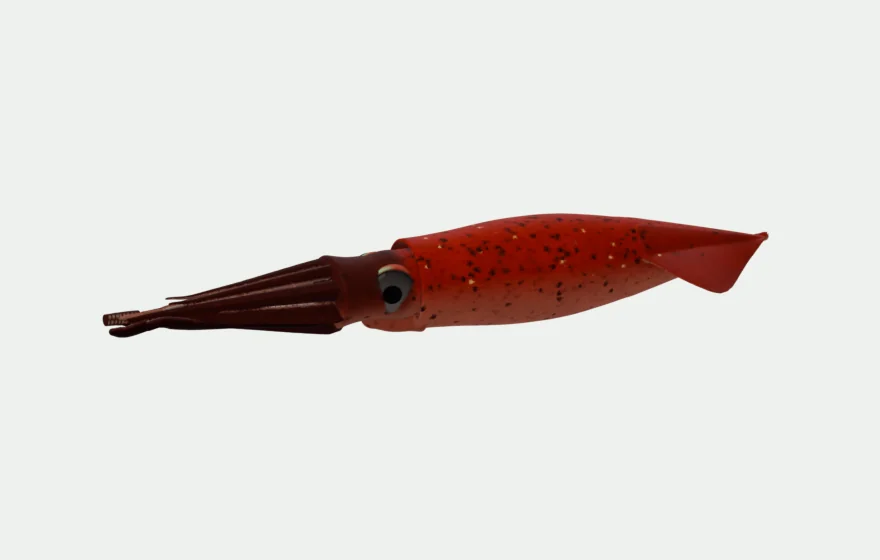
Calamar argentino
Illex argentinus
Tracé el manto y las aletas sobre una figura del catálogo de cefalópodos de la FAO. El modelo distingue los brazos de los tentáculos de alimentación, y las aletas quedan en el extremo posterior del manto.
Para el color usé como referencia material de Illex illecebrosus, una especie emparentada. Es una aproximación, sin una medición de color de I. argentinus detrás.
Referencias y supuestos del calamar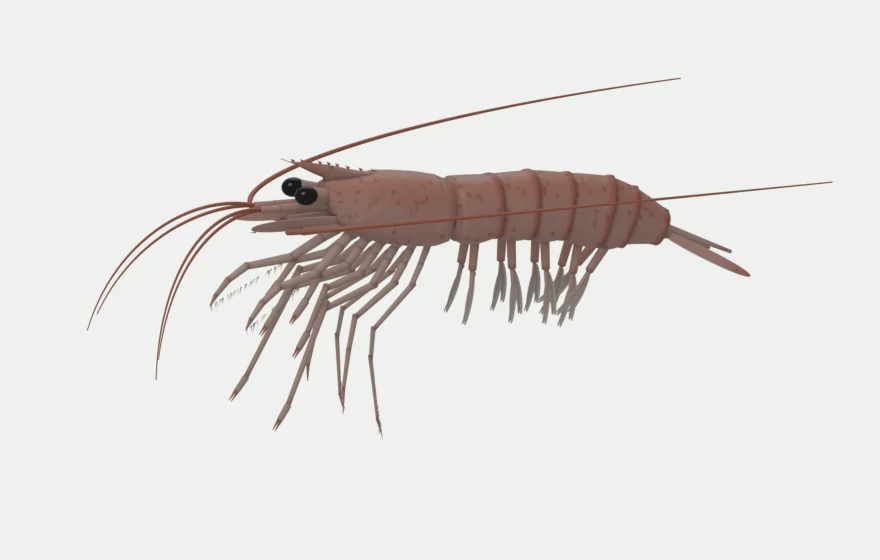
Langostino patagónico
Pleoticus muelleri
La lámina de la expedición Challenger y una revisión de NOAA dieron el perfil, los segmentos del abdomen y la forma del rostro. Los segmentos se superponen en las articulaciones para que el abdomen se pueda flexionar, y esas uniones hay que revisarlas también en movimiento, cuando cambia la posición de cada pieza.
Acorté las antenas para mostrarlo en la obra y el color es ilustrativo. Las referencias enlazadas permiten comparar esas decisiones con imágenes de la especie.
Referencias y supuestos del langostinoCentolla patagónica
Lithodes santolla. Reconstruir las proporciones.
La primera centolla tenía patas y caparazón demasiado simples. Para rehacerla medí en la lámina el cuerpo, las pinzas y cada segmento de las patas por separado. La vista desde arriba permite comparar esas proporciones con el dibujo.
Las fotografías dieron otras vistas y referencias de color. El espesor del cuerpo lo interpreté, porque la lámina dorsal no lo muestra, y la pose la elegí yo. Esos supuestos están en las referencias de la centolla.
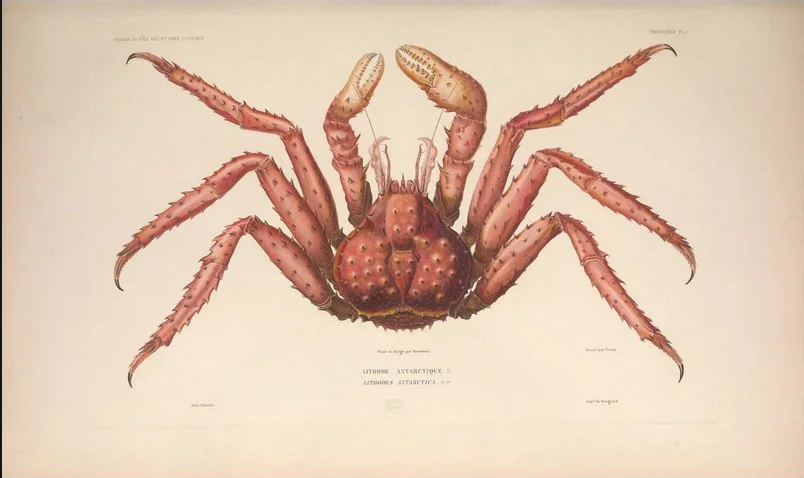
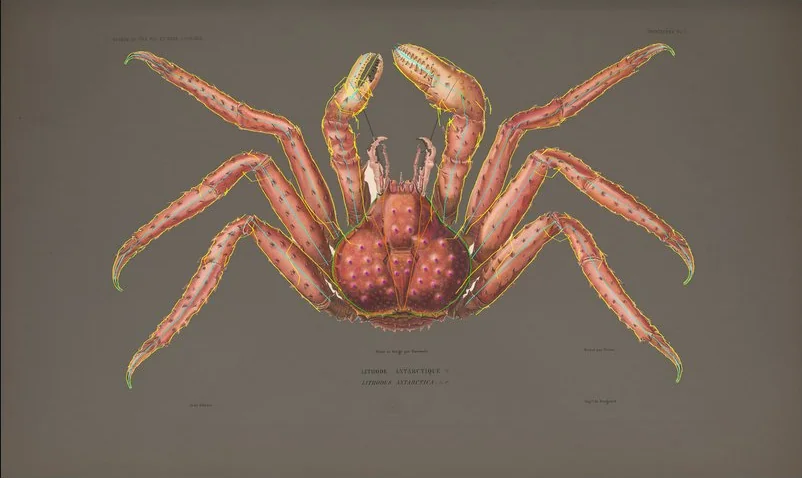
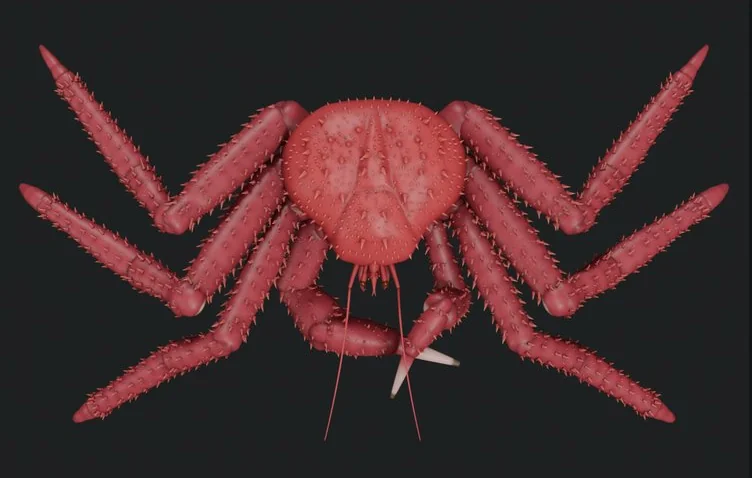
Archivo del 30 de septiembre. Lámina de Hombron y Jacquinot, Voyage au Pôle Sud, Crustacés, pl. 7, de dominio público. Los contornos y el render son míos.
Ver la centolla anterior y la revisión
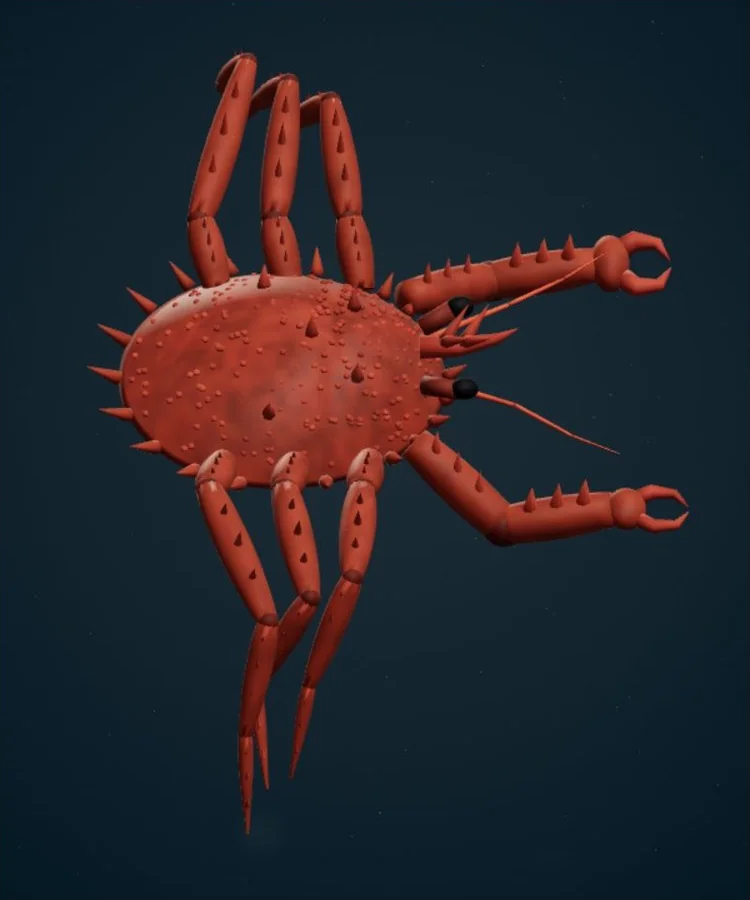
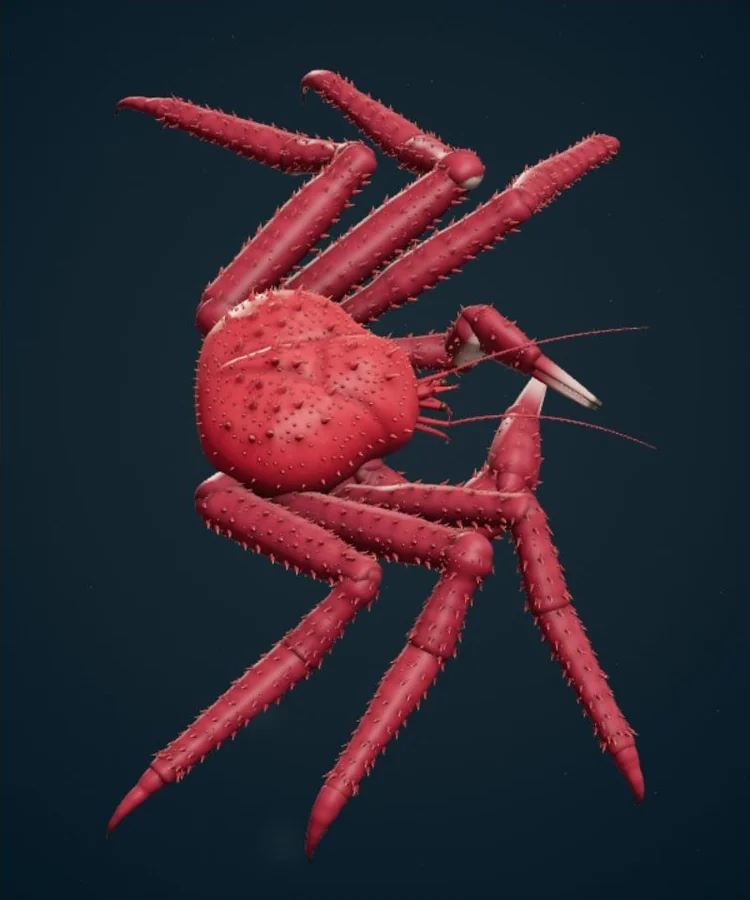
Recortes del mismo registro del 30 de septiembre. Cambiaron a la vez geometría, pose, material e iluminación.
Una medusa de profundidad
Atolla wyvillei. Separar los tejidos con el material.
La campana de Atolla deja ver estructuras internas, que modelé con las descripciones de Mayer y Haeckel y un ejemplar de colección del Smithsonian. El material cambia mucho su aspecto. Con la campana opaca, parte del interior queda oculta.
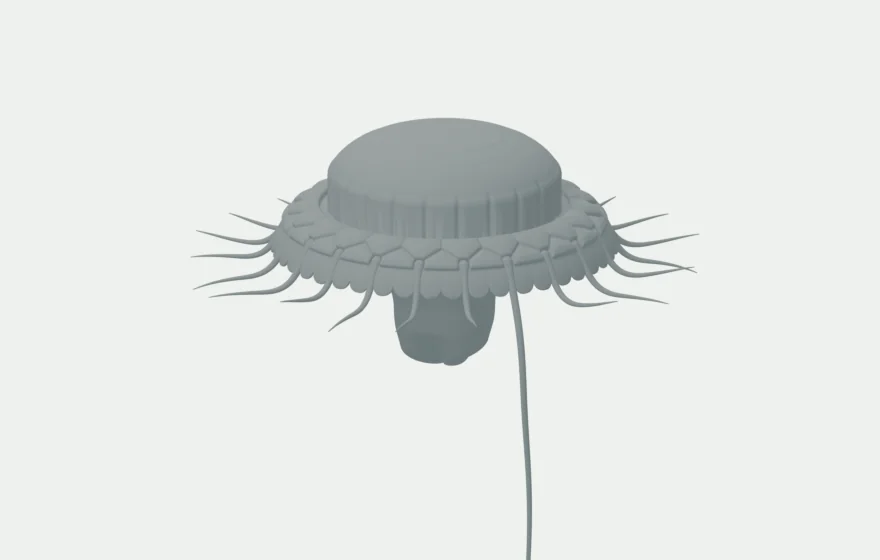
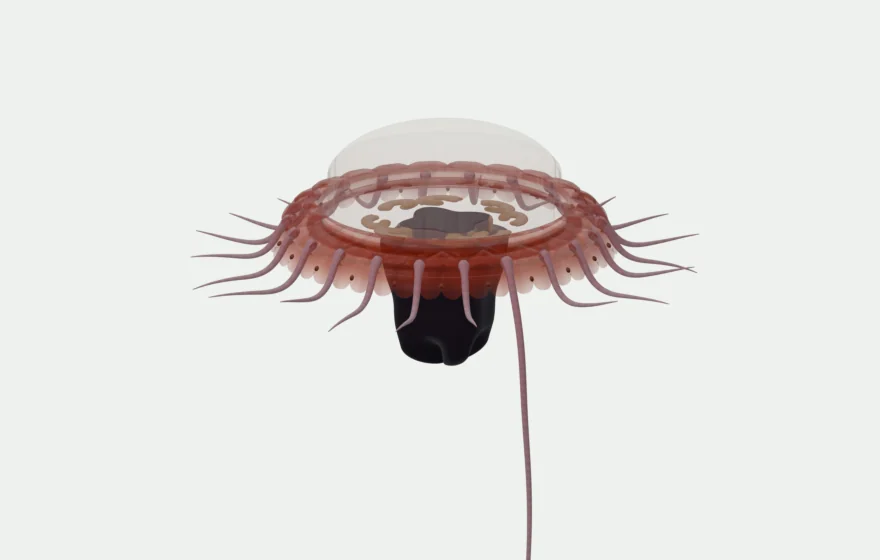
Detalle de la campana del 3 de octubre. Sólo cambia el material.
El espesor de la campana, su transparencia y el pulso son aproximaciones, y acorté el tentáculo de arrastre para mostrarla. Las referencias de Atolla detallan esos límites.
08. Dentro de la escena
El agua cambia lo que se alcanza a ver
Al bajar se pierde la luz de la superficie. La niebla azul verdosa acorta la vista hasta que la luz cercana sólo alcanza una parte de la pared y las partículas que pasan delante. Ese cambio también me obligó a revisar los animales dentro del agua, donde el acabado de taller puede perderse.
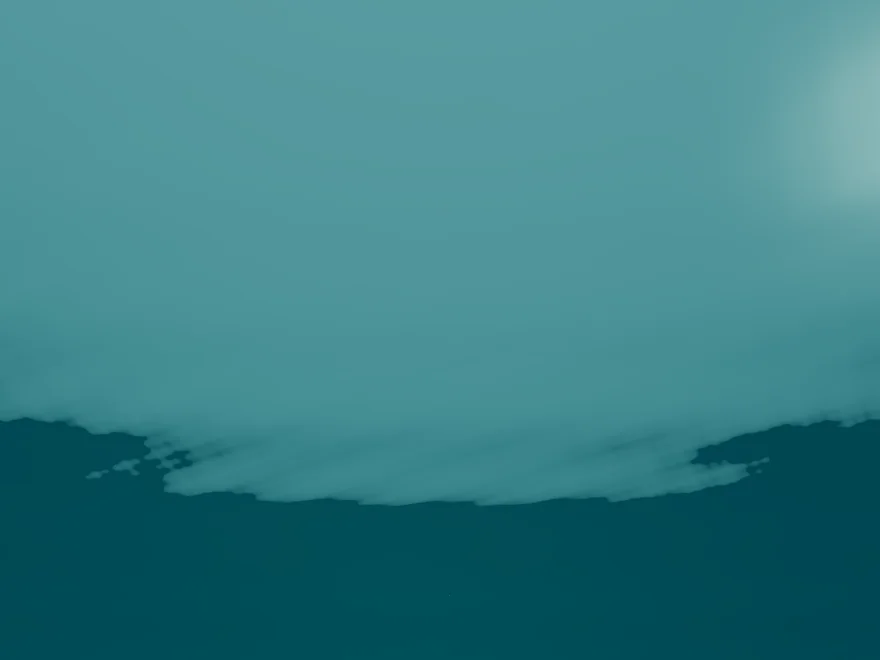
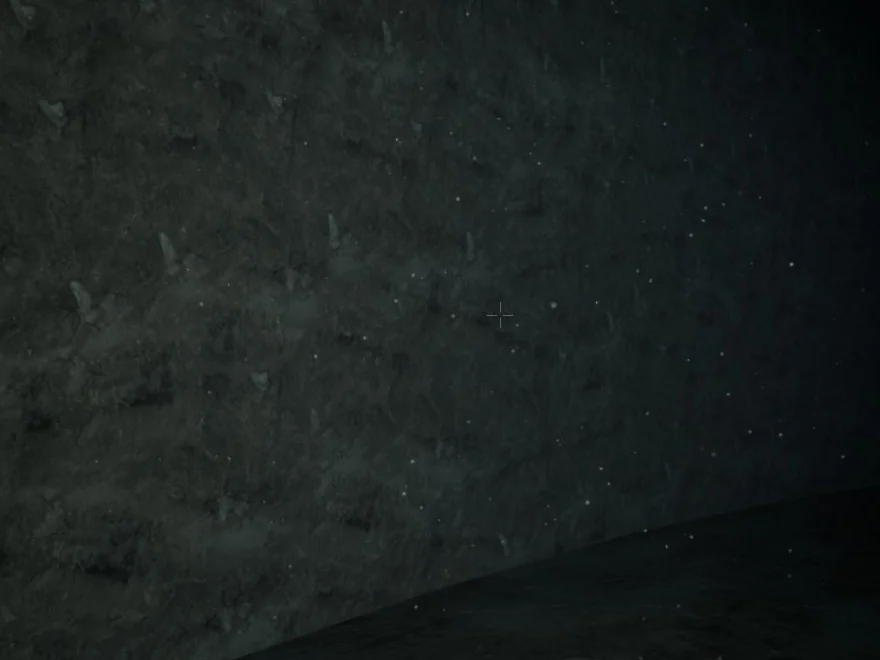
Son lugares y versiones distintos. Muestran dos condiciones de luz, no un antes y un después.
El efecto del agua sobre el contraste
En estas dos imágenes de Blender, la merluza, la cámara y las luces son las mismas. En la segunda hay un volumen azul verdoso entre la cámara y el pez. El cuerpo pierde contraste y los bordes de las aletas se confunden con el fondo.
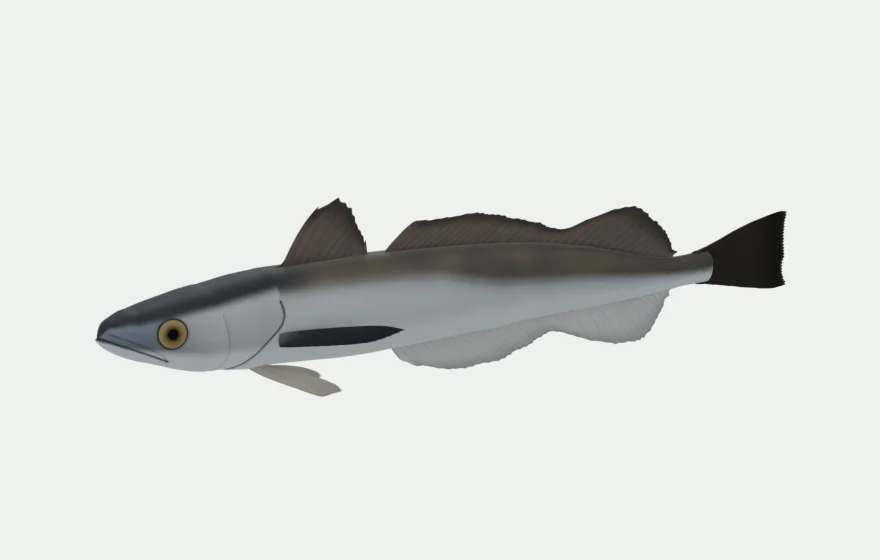
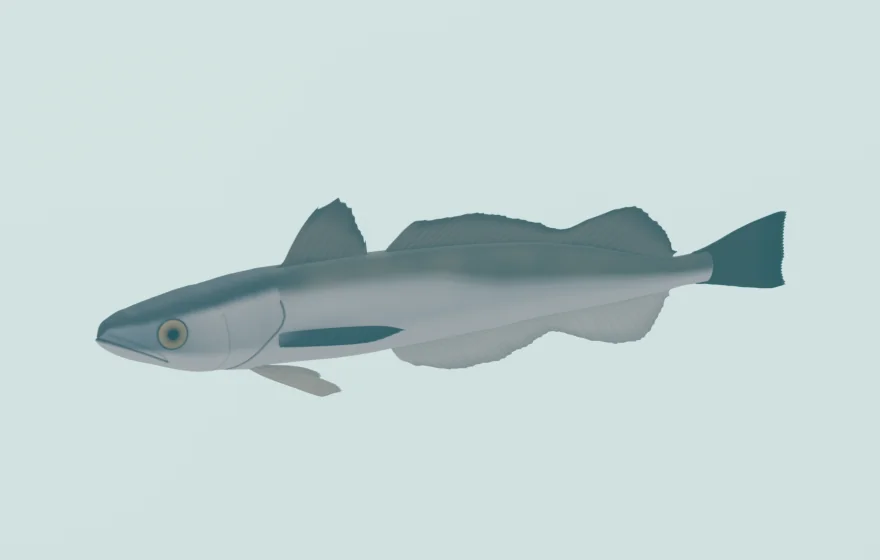
Demostración de taller del 3 de octubre. No es el shader de la web ni una condición medida del Mar Argentino.
El pingüino de esta animación bate las aletas sin avanzar. Su trayecto por el agua se calcula aparte, así que el mismo movimiento del cuerpo sirve para distintos recorridos.
En las primeras pruebas, los animales seguían agrupados frente a la cámara aunque movieran el cuerpo. Para cambiar eso, sus recorridos entran y salen del campo visible. Los grupos y las pausas son diseño y no expresan abundancia. Las animaciones tampoco son mediciones de comportamiento.
09. Preparar la obra para la web
Del taller al navegador
Los archivos de Blender quedan como originales editables. La web usa una exportación GLB con la geometría, los materiales y las animaciones, reducida y comprimida. Después la vuelvo a mirar para comprobar que la reducción no haya deformado la silueta ni abierto las uniones.
React y Three.js arman la escena en el navegador. Mientras te movés, la computadora vuelve a dibujar el agua y todo lo que entra en cámara. Para aliviar ese trabajo, el terreno se carga según tu posición y los animales activos tienen un límite. Un modelo que anda bien en un render de Blender puede ser demasiado pesado en el recorrido.
Para esta página preparé imágenes y animaciones de esos archivos, así se puede leer el proceso sin cargar la escena 3D. Las animaciones se detienen fuera de la vista y tienen un botón de pausa. Con la opción de movimiento reducido del dispositivo, se muestran primero imágenes fijas.
10. La revisión
Probar el recorrido completo
Guardo las capturas anteriores para volver a un problema concreto y comparar, por ejemplo una aleta que se separa al nadar, una textura que tapa el volumen o una ficha difícil de leer en una pantalla chica. Las capturas de desarrollo salen de ese archivo y de vistas preparadas para explicar el proceso.
Pruebo el recorrido completo, de la entrada al regreso. Encuentro un animal, abro su fuente y guardo el hallazgo en el cuaderno. También lo recorro con teclado, reviso el contraste de los textos y mido cuánto tarda en cargar.
La ficha del pingüino de Magallanes tuvo otra dificultad. Algunos registros de OBIS dicen 0 m y la mayoría no informa profundidad. Documentan que el animal está, no hasta dónde bucea. Para eso hacen falta otros estudios, reunidos en las fuentes del pingüino.
Una ventana angosta sirve para revisar cómo se acomodan el texto y los controles. Quedan las pruebas de compatibilidad y rendimiento en teléfonos y navegadores reales.